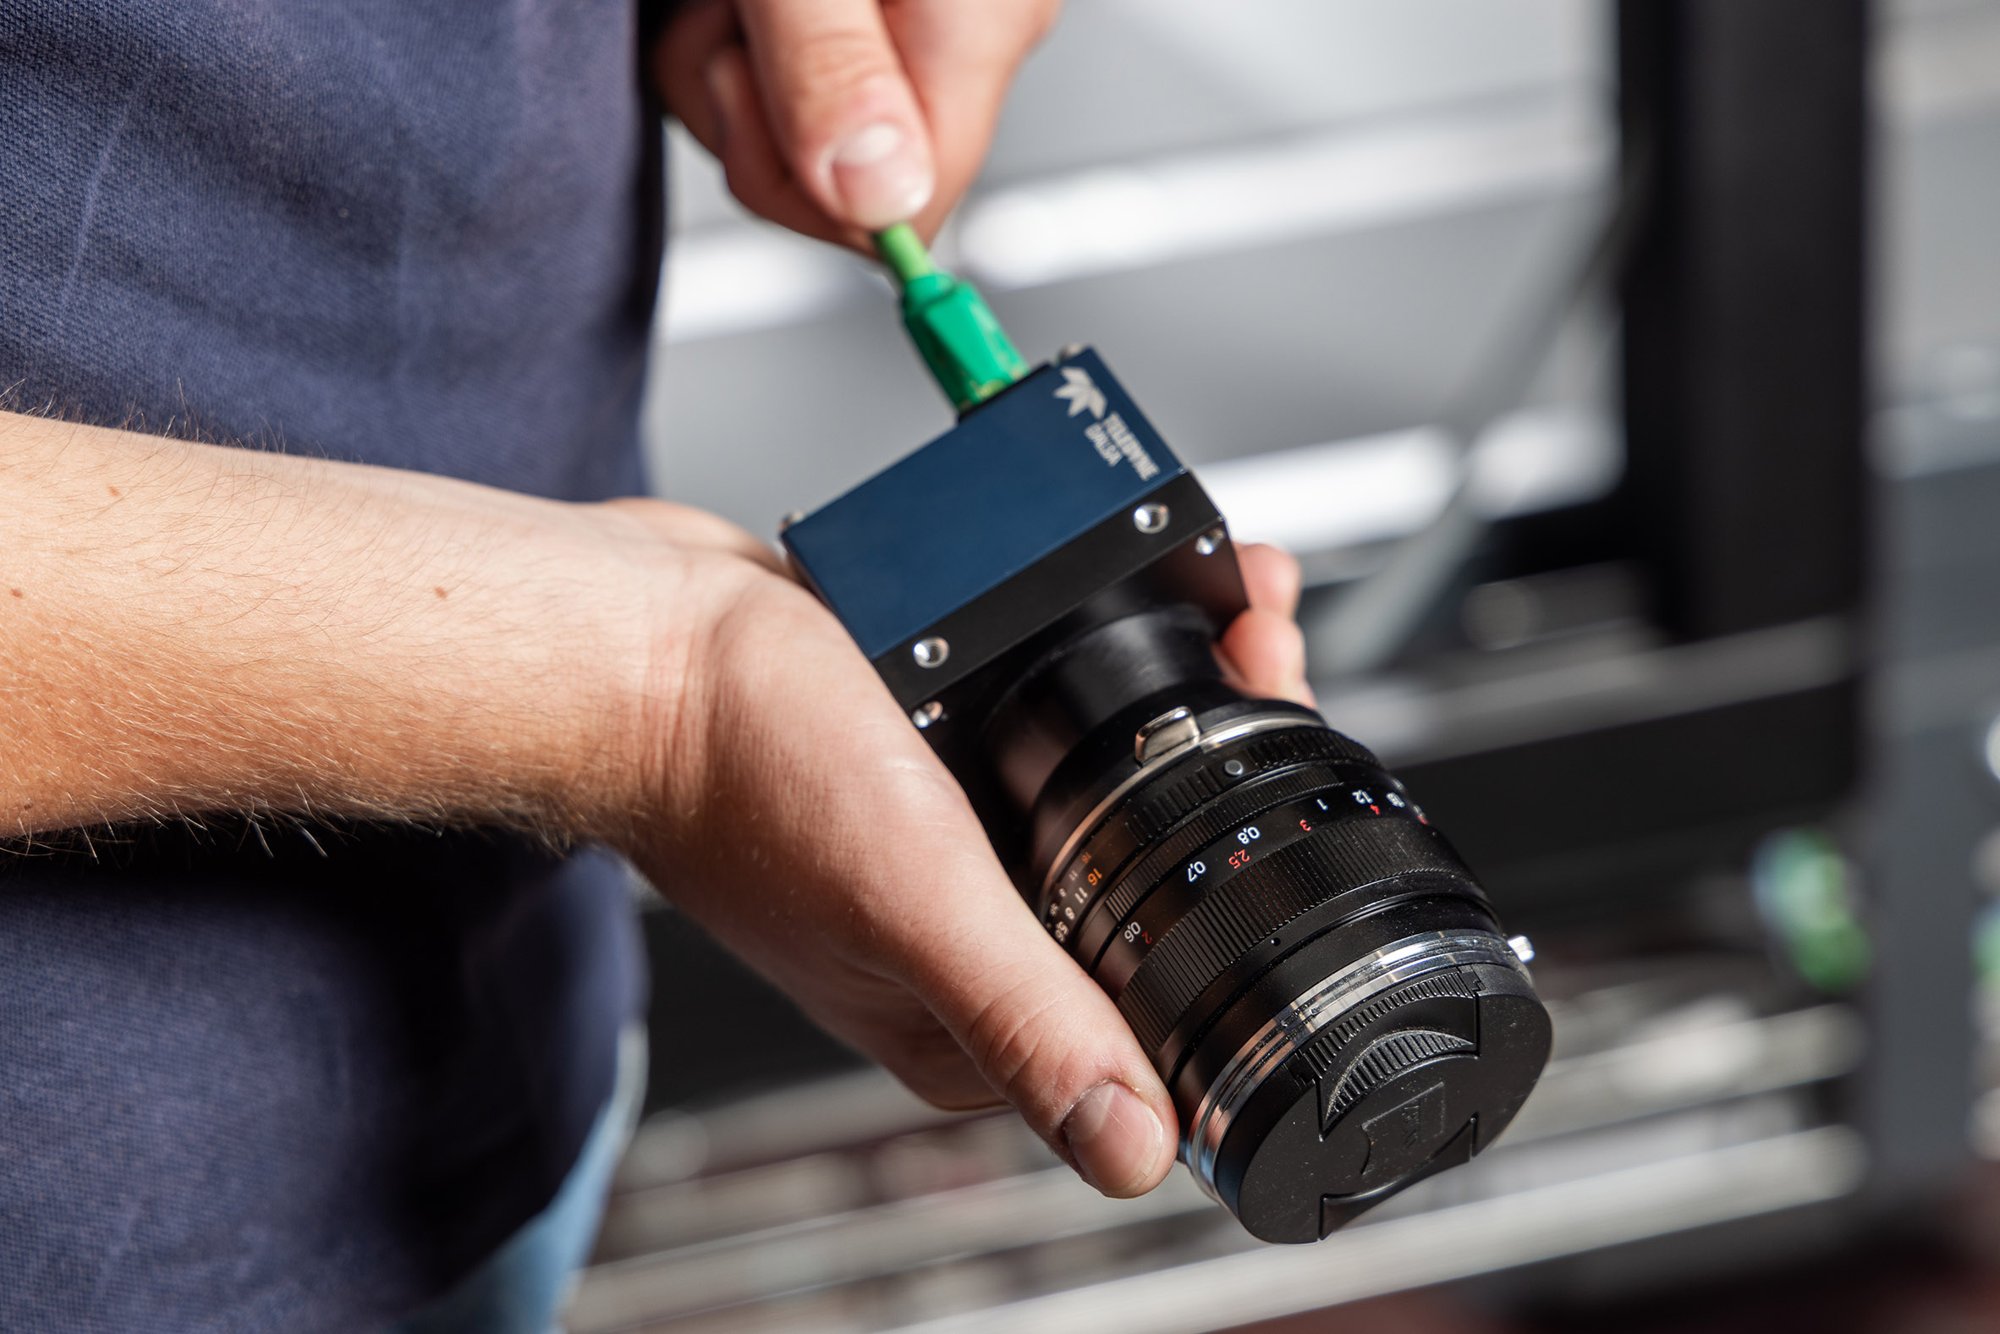
De sensorkeuze gebeurt per toepassing op basis van defect, materiaal, formaat, snelheid en omgeving. Vaak volstaat een RGB-camera.
| Sensor | Wat meet hij? |
|---|---|
| RGB- of industriële kleurcamera (area- of line-scan) | Textuur, vorm, lengte, breedte, kleur, vreemde voorwerpen, defecten, codes, barcodes en etiketten. |
| 3D-camera | Lengte, breedte, hoogte en volume. |
| Hyperspectrale camera | Vocht, vet, suiker, vreemde voorwerpen, materiaal- of vezelsamenstelling en sealinspectie. |
| X-ray | Vreemde voorwerpen (detectie én lokalisatie), vulniveau en ontbrekende items. |
| Thermische camera | Temperatuurverdeling, afhankelijk van de toepassing. |
Een hyperspectrale camera doet een oppervlaktemeting en ziet niet door het product heen.
Line-scan of area-scan?
Een line-scancamera neemt één pixelrij per keer op, synchroon met de bandsnelheid, en bouwt zo het beeld op. Dat past bij een continue, snelle band met stabiele beweging. Een area-scancamera neemt het volledige beeld in één keer en past bij stop-and-go of variabele snelheid. Dit is een praktijkregel, geen specificatie.
Meerdere sensoren combineren
Bij een multisensoropstelling worden de resultaten van meerdere sensoren aan hetzelfde product gekoppeld tot één beslissing.
Waar begin je?
Als de kwaliteitszorgen over kleur, oppervlaktetextuur, vorm of verpakking gaan, begin je best met RGB. Pas bij een duidelijke beperking kijk je naar 3D of hyperspectraal. Dit is een praktijkregel van Covicon.
Een reactie achterlaten